먼저 비교했습니다.
시뮬레이션에서 자율주행 구성을 비교하고, 실제 적용을 위한 주행 소프트웨어를 개발했습니다.
실제 로봇에 맞춘 제어기부터
센서와 모터, 학습 모델을 연결하는 시스템까지.
현장에서 작동하는 로봇을 만드는 유영훈입니다.
 ISAAC SIM → ROS 2 → REAL ROBOT
문제를 정의하고, 대안을 비교하고, 실기로 검증한 기록.
프로젝트 개요와 실제 동작 영상을 함께 담았습니다.
프로젝트 5개
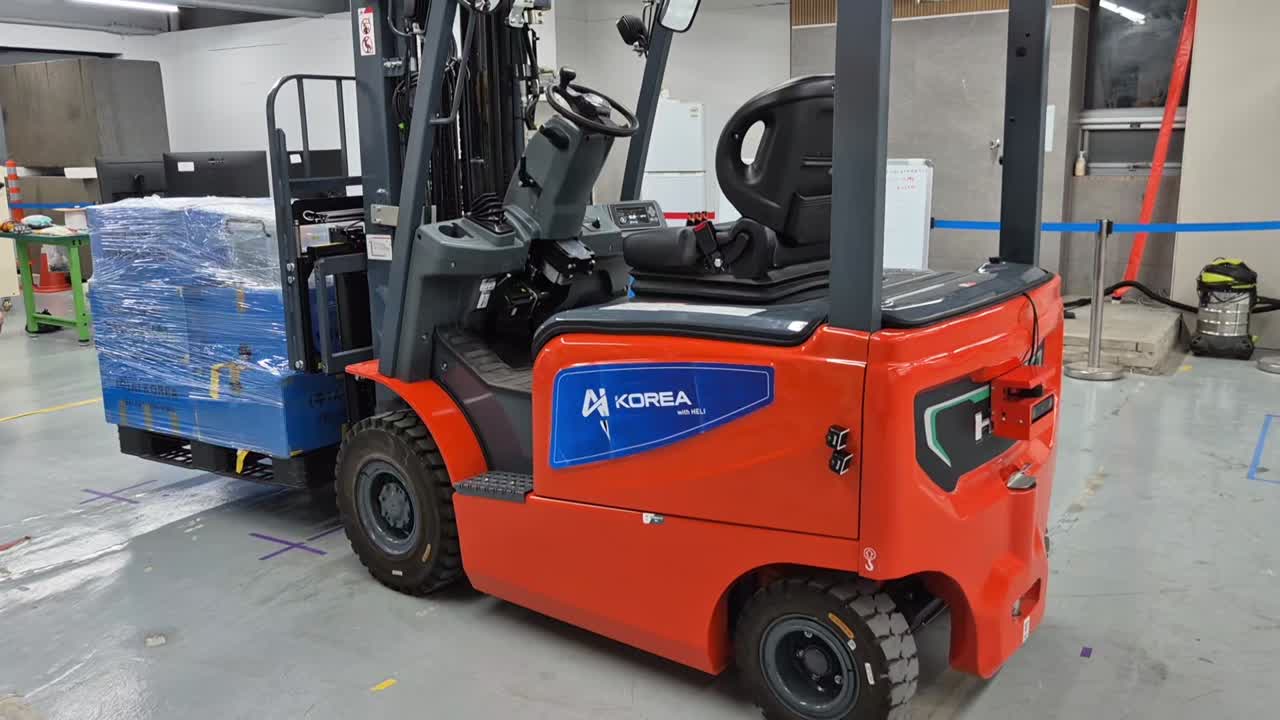
대표 사례 / 지게차 주행 제어
환경의 차이를 진단하고 제어기 설계에 반영한 과정입니다.
시뮬레이션에서 자율주행 구성을 비교하고, 실제 적용을 위한 주행 소프트웨어를 개발했습니다.
TEB 주행에서 발생한 사행을 조사하기 위해 속도 step test를 수행했습니다. rosbag의 목표·실제 속도를 그래프로 비교해 구동 응답 특성을 파악했습니다.
맞춤 NMPC로 테스트에서의 사행과 목표 위치·자세 도달 문제를 해결했습니다. C++ 구현과 최적화 변수 정리로 연산 부담도 줄였습니다.
에이아이코리아에서 약 1년간 자율주행·제어 시스템을 개발했습니다. 시뮬레이션에서 검증한 기능을 실제 하드웨어에 연결하고, 그 사이에서 발생하는 문제를 해결해 왔습니다.
이제 자율주행과 Physical AI 분야에서, 이동과 조작·학습을 실제 로봇의 행동으로 연결하는 일을 이어가고 싶습니다.
경력 요약 및 인쇄 ↗ROS 2 · Nav2 · NMPC · Isaac Sim
MCU firmware · CAN / CANopen · 센서·구동부 통합
카메라 보정 · Hand–eye calibration · 비전 기반 제어
LeRobot · Demonstration dataset · ACT 학습·실기 실험